
视觉检测与分拣
先写清被测物、缺陷与节拍,再选择相机、光源和边缘计算设备。
谁通常会采购?
机器视觉集成商、开发抓取分拣工位的机器人创业团队,以及验证首个自动化工位的工厂团队。
询价前,先写清什么?
写明物体尺寸和材质、最小待检特征、工作距离、输送速度、安装空间、环境光,以及可接受的漏检与误检率。
深度相机
选型时比较什么?
比较工作距离下的有效量程、视场、实际表面的深度误差、触发同步、USB 带宽与 SDK 支持。
报价里容易漏问什么?
问清线缆、支架、标定文件、多相机同步及 SDK 集成支持是否包含在报价里。
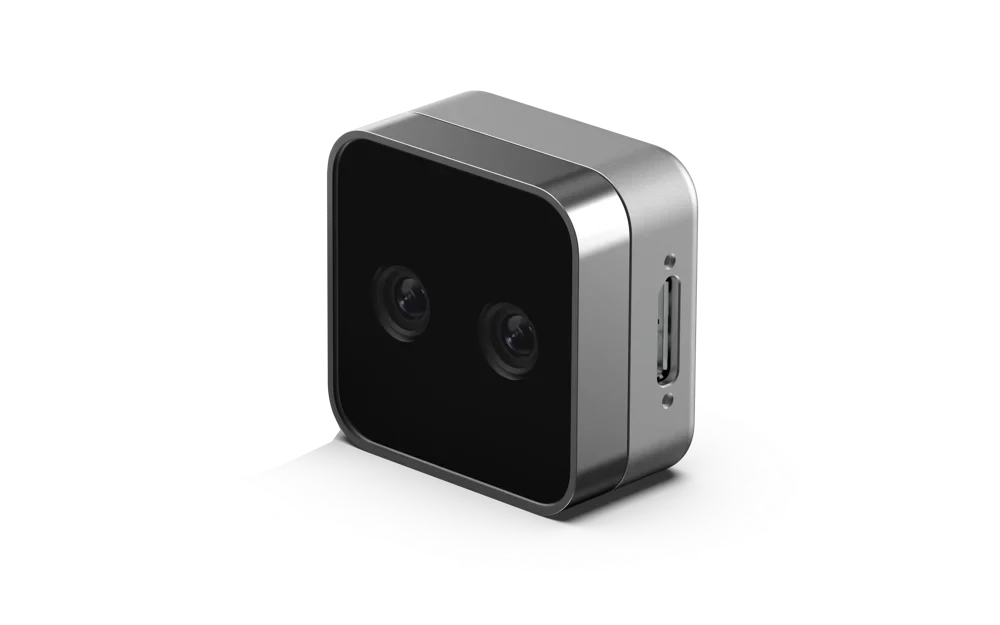
D405
参数来源查阅于 2026-11-07
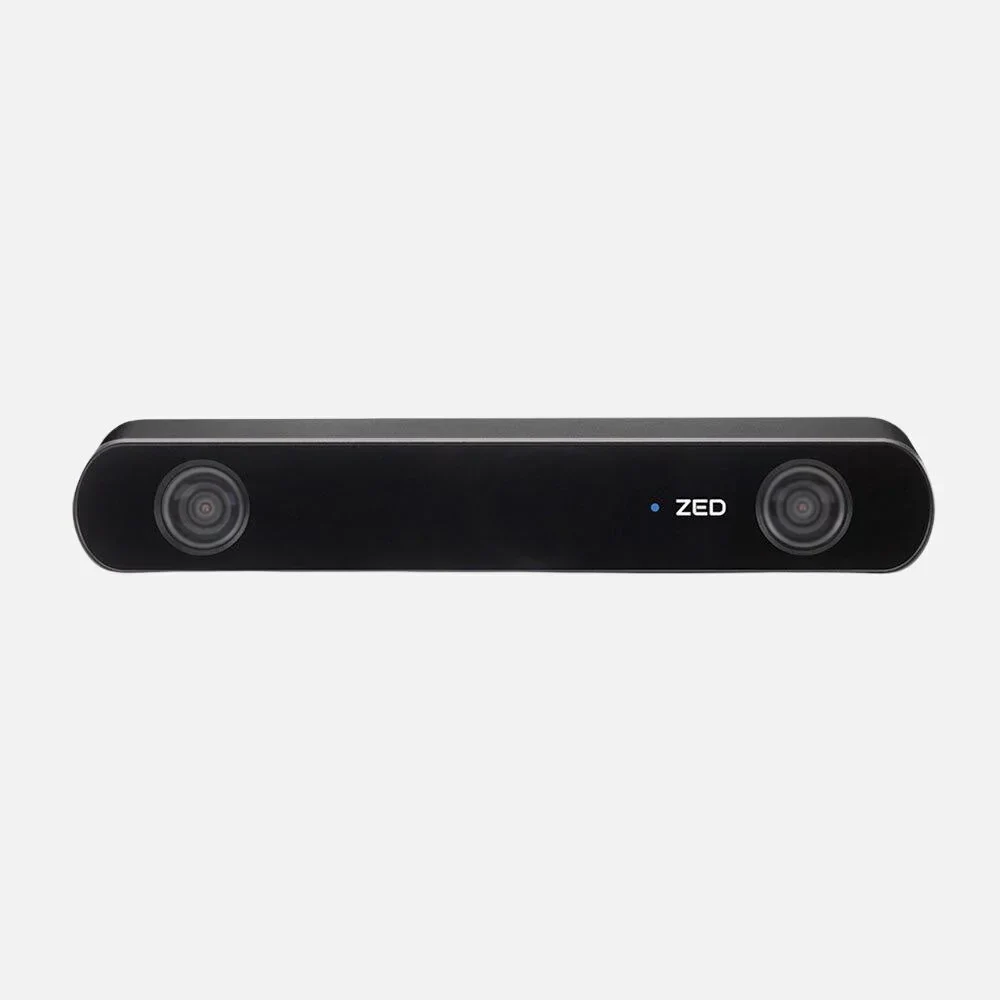
ZED 2i 2.1 mm
参数来源查阅于 2026-11-07
ZED 2i 4.6 mm
参数来源查阅于 2026-11-07
D455
参数来源查阅于 2026-11-07
D435i
参数来源查阅于 2026-11-07
OAK-D Pro AutoFocus
参数来源查阅于 2026-11-07
Gemini 335 · G40155-170
参数来源查阅于 2026-11-06
Gemini 336 · G40155-180
参数来源查阅于 2026-11-06
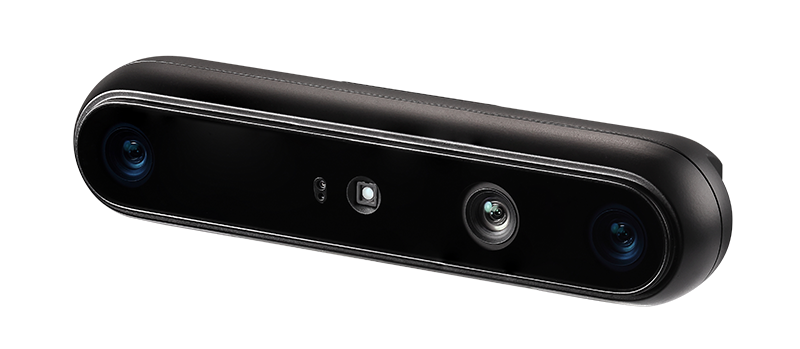
Gemini 335L · G40055-170
参数来源查阅于 2026-11-06
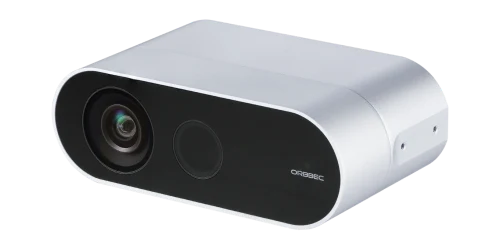
Femto Bolt · F00364-152
参数来源查阅于 2026-11-07
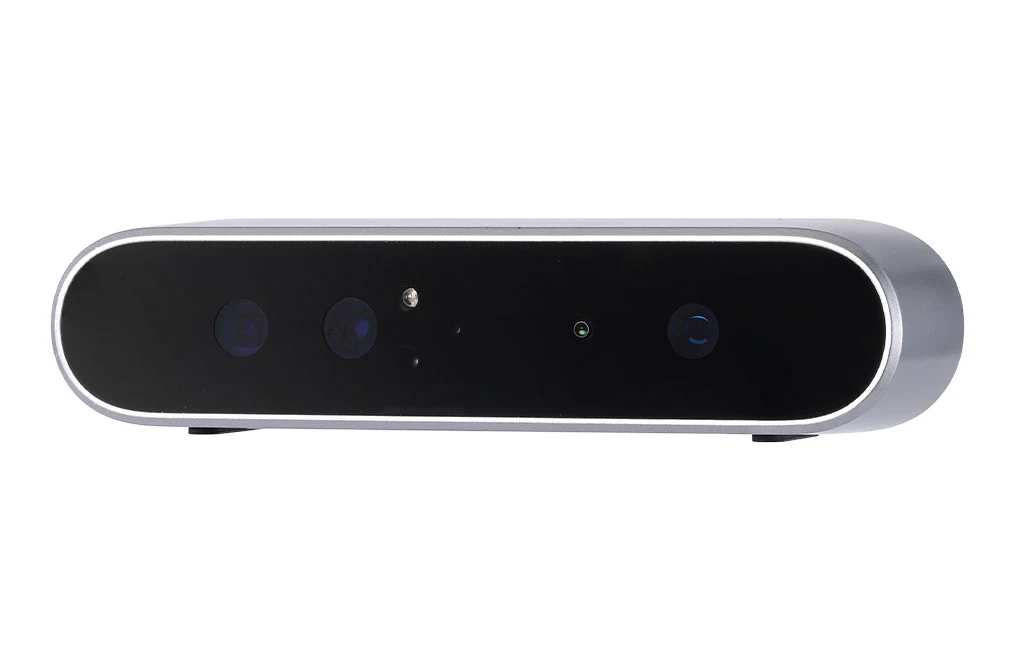
Astra 2
参数来源查阅于 2026-11-08
Gemini 338Le
参数来源查阅于 2026-11-08
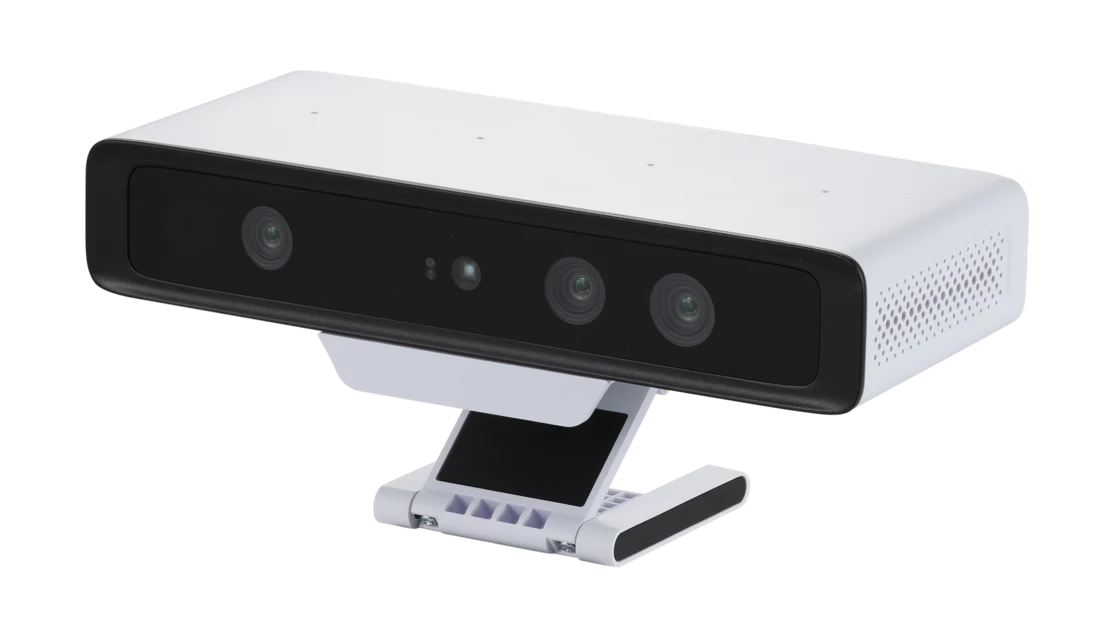
Persee 2 · 4GB / 32GB
参数来源查阅于 2026-11-08
AC1
参数来源查阅于 2026-11-08
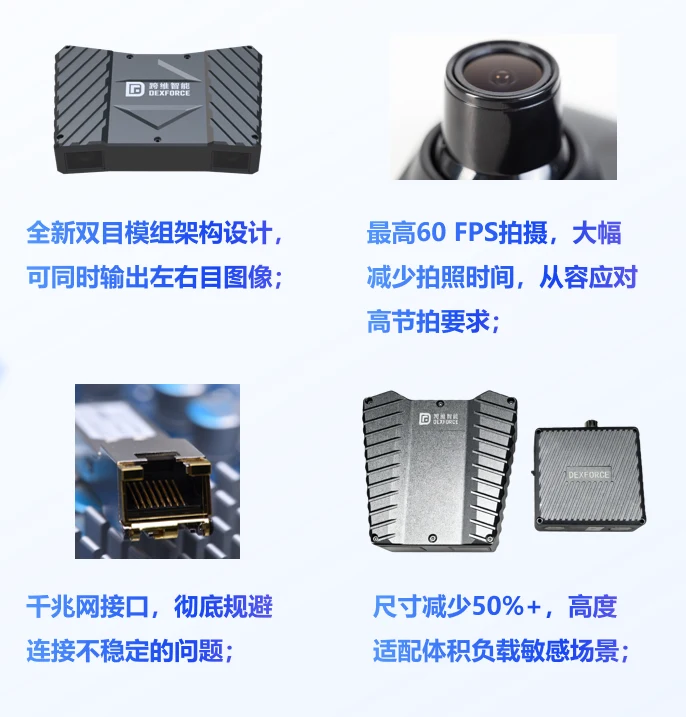
KINGFISHER-S-602
参数来源查阅于 2026-11-08
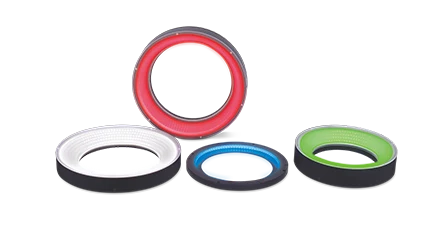
机器视觉光源
选型时比较什么?
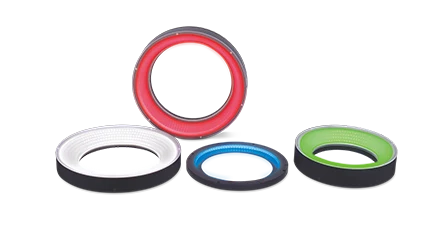
用真实样品测试对比度。确认波长、照明角度、工作距离、曝光时间、频闪占空比与控制器兼容性;按具体型号参数表核对,不套用通用系列表。
报价里容易漏问什么?
将光源本体与控制器、触发线、电源、扩散板、偏振片和安装件分别列价。
边缘 AI 计算
选型时比较什么?
用自己的模型比较端到端延迟和显存占用,再核对相机接口、功耗模式、散热限制、系统与 JetPack 版本,以及能否提供可复现的部署镜像。
报价里容易漏问什么?
写明 SKU、SSD、载板、电源适配器、地区电源线、无线模块和软件支持。TOPS 不能直接当作项目处理速度。
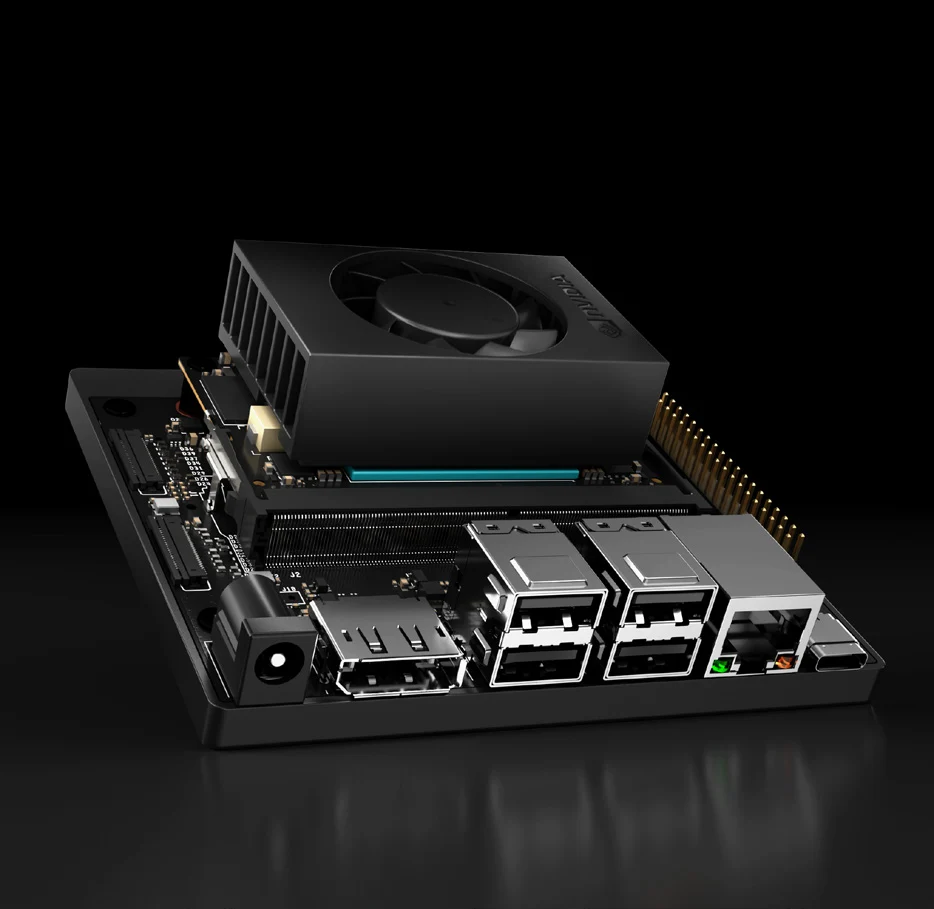
Jetson Orin Nano Super Developer Kit (8GB)
参数来源查阅于 2026-11-07
reComputer Super J3011 · SKU 114110312
参数来源查阅于 2026-11-07
reComputer Super J4012 · SKU 114110314
参数来源查阅于 2026-11-07
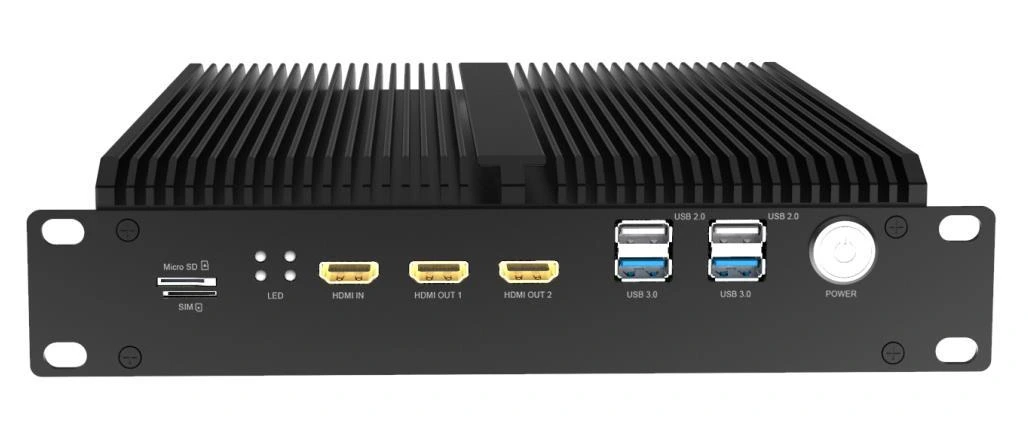
APC3588-AI · 4 GB / 32 GB reference
参数来源查阅于 2026-11-07
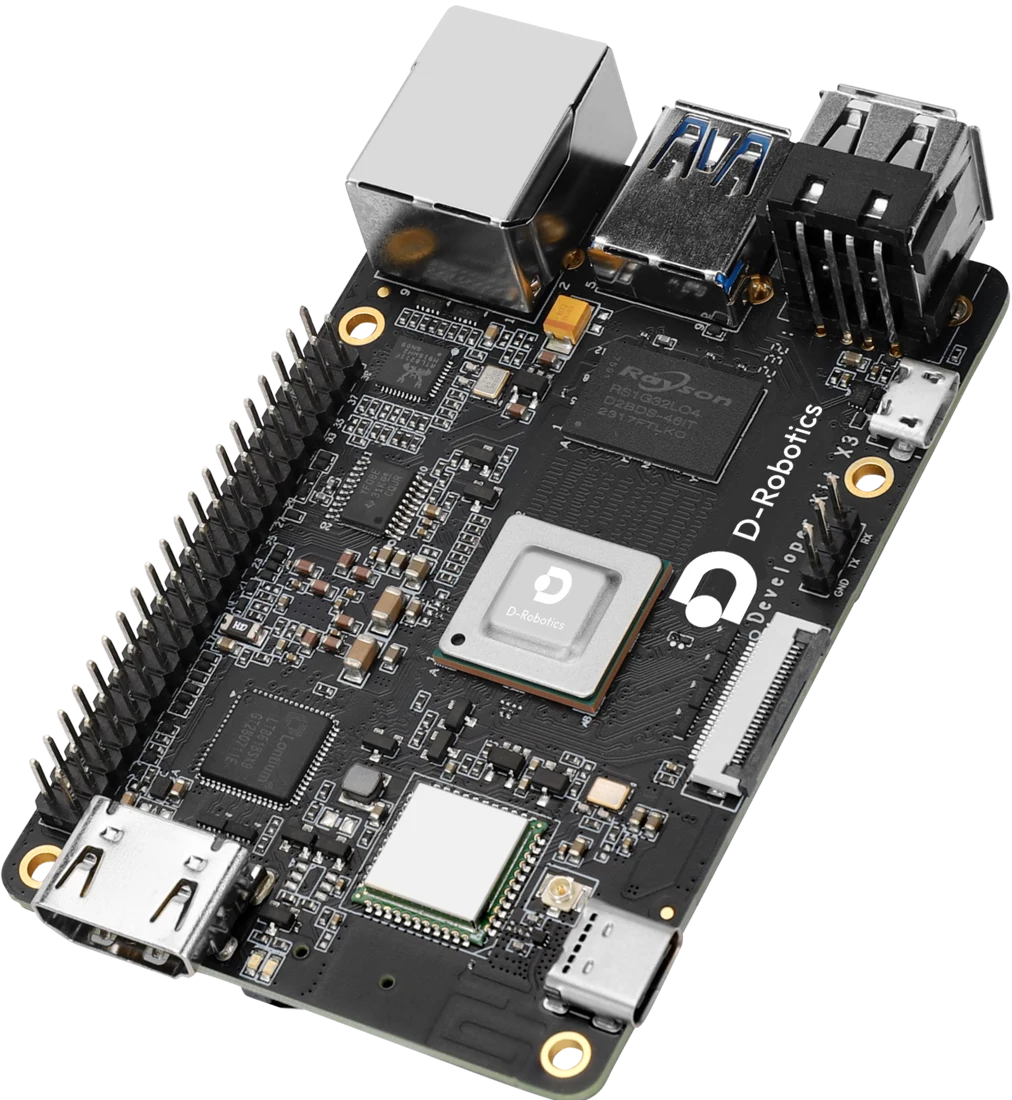
RDK X3 2.0 · 4GB
参数来源查阅于 2026-11-08
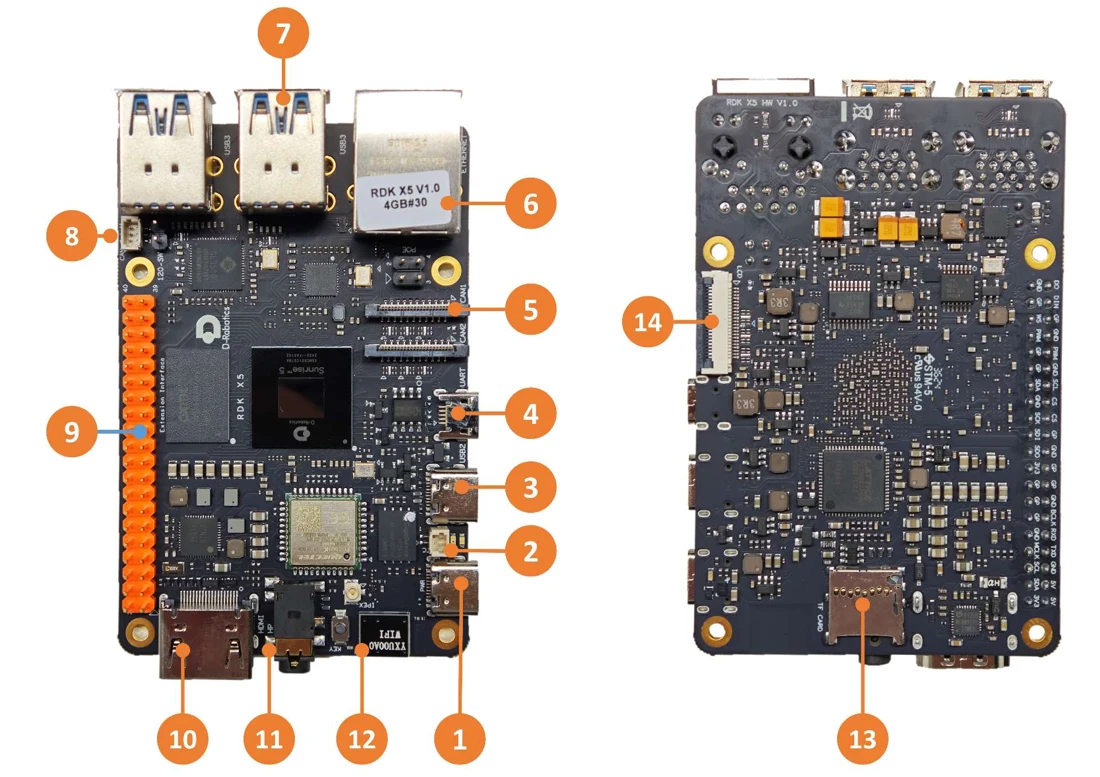
RDK X5 · 8GB
参数来源查阅于 2026-11-08
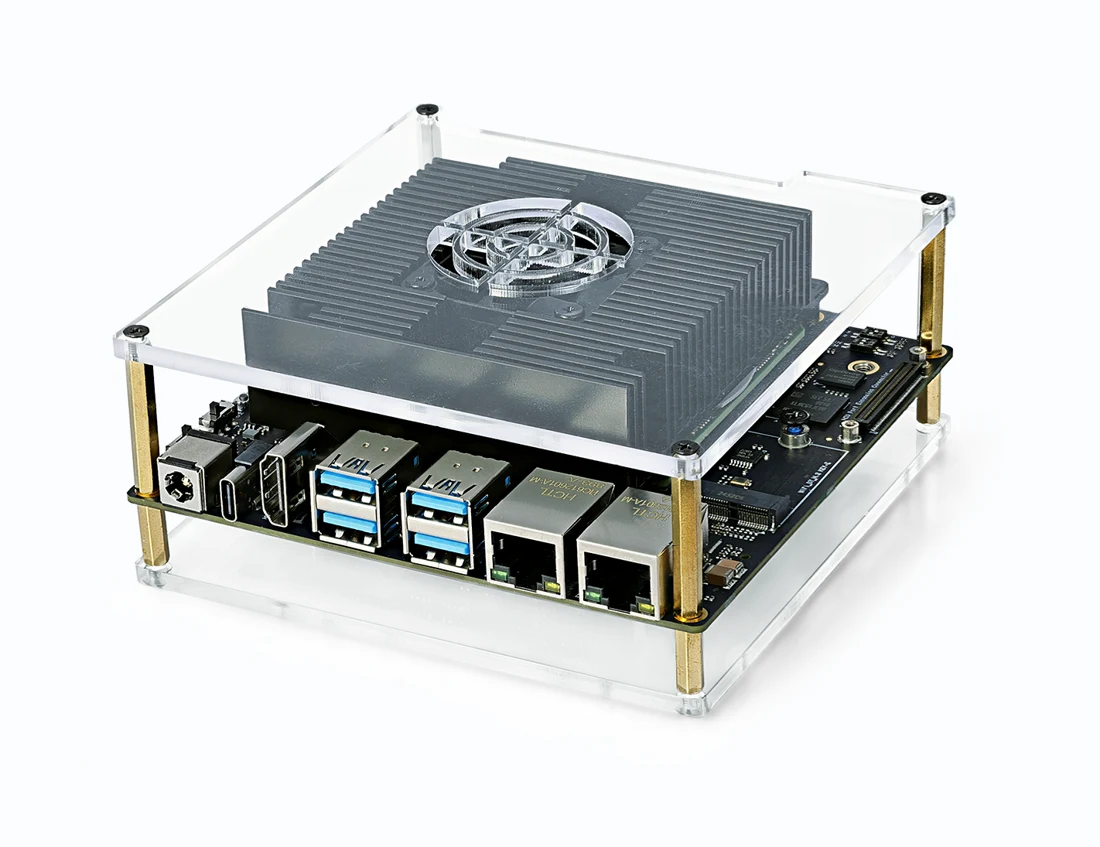
RDK S100 · KS1E55Y · 12GB
参数来源查阅于 2026-11-08
电动夹爪
选型时比较什么?
比较单指夹持力、行程、抓取结构、工件重量和所选控制器。用实际样品验证抓持稳定性,不能由夹持力推算负载。
报价里容易漏问什么?
分别列清夹指、刹车、机器人转接板、驱动 / 控制盒、协议选项、线缆、标定和接入支持。
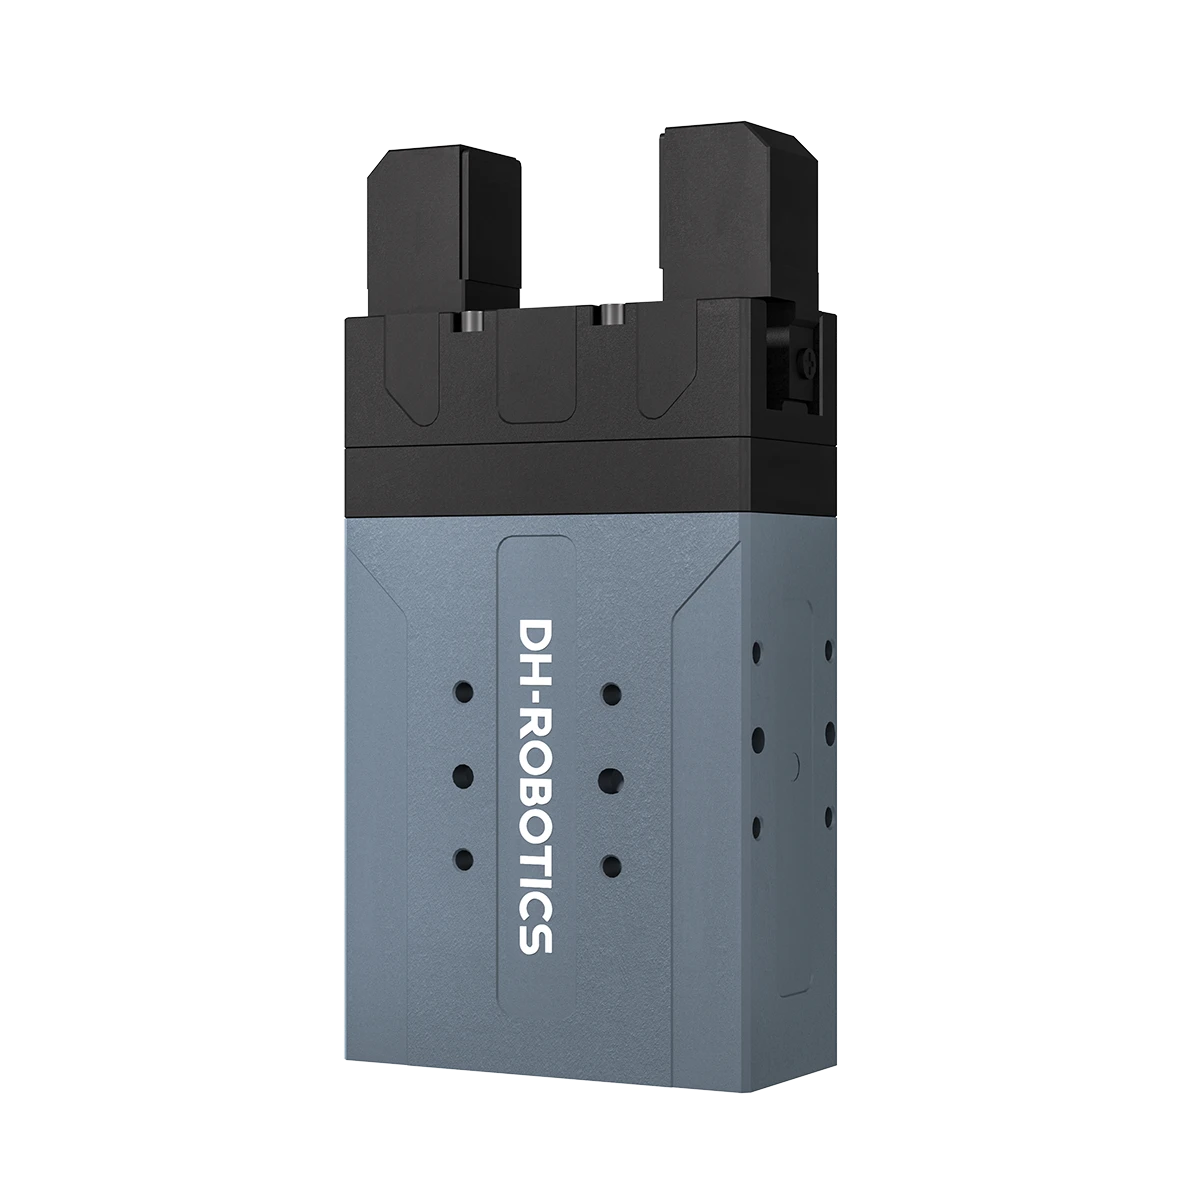
PGE-5-26
参数来源查阅于 2026-11-08
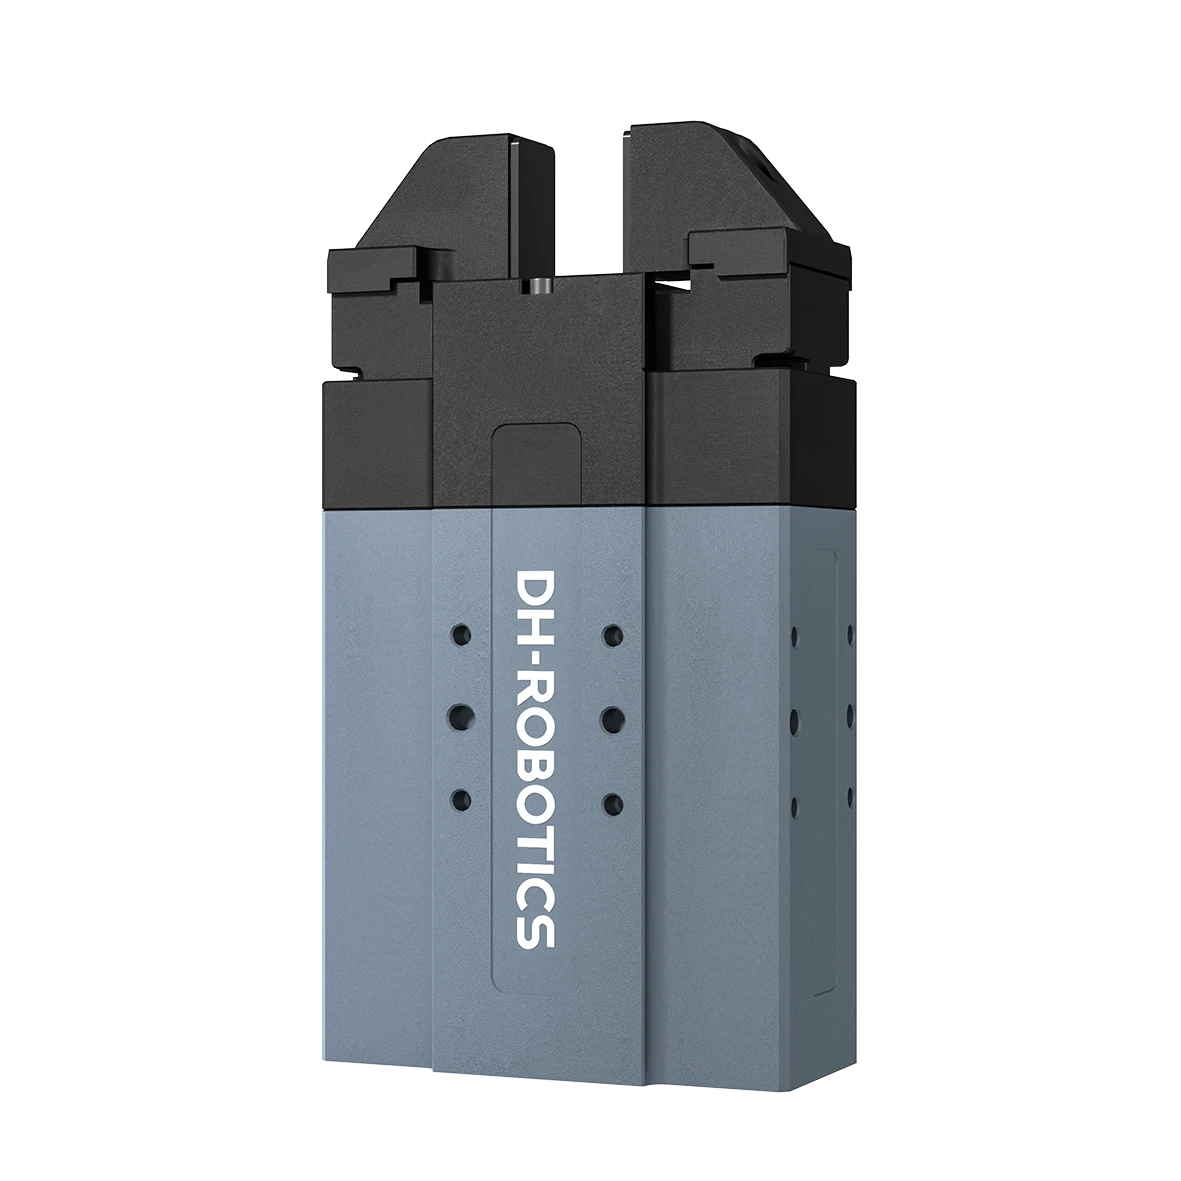
PGE-8-14
参数来源查阅于 2026-11-08
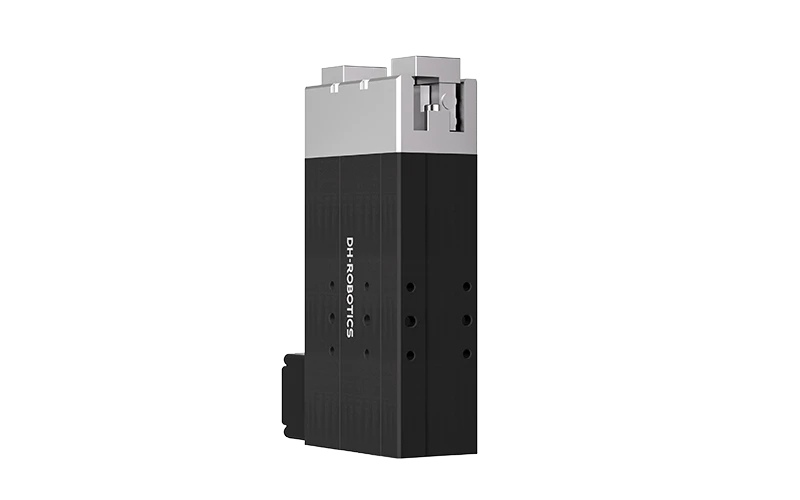
PGEA-15-26
参数来源查阅于 2026-11-08
PGEA-50-26
参数来源查阅于 2026-11-08
PGEA-100-26
参数来源查阅于 2026-11-08
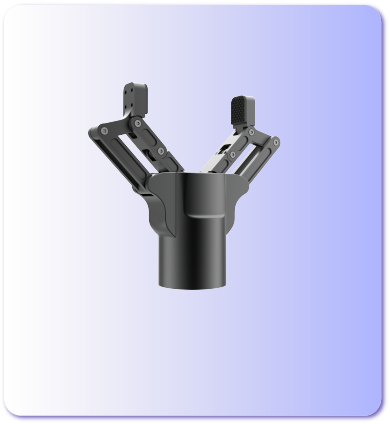
RY-G1 · 0102-90
参数来源查阅于 2026-11-08
RY-G1 · 0102-110
参数来源查阅于 2026-11-08
RY-G1 · 0102-120
参数来源查阅于 2026-11-08
工业视觉与读码设备
选型时比较什么?
区分二维检测、读码和三维几何任务。匹配完整型号后缀、镜头、快门、照明、工作距离、触发及主机接入,不能把这些相机当成同一种用途。
报价里容易漏问什么?
分别列清软件权限、控制器 / 主机、适配器、外部照明、线缆、镜头、调试和样品验证。
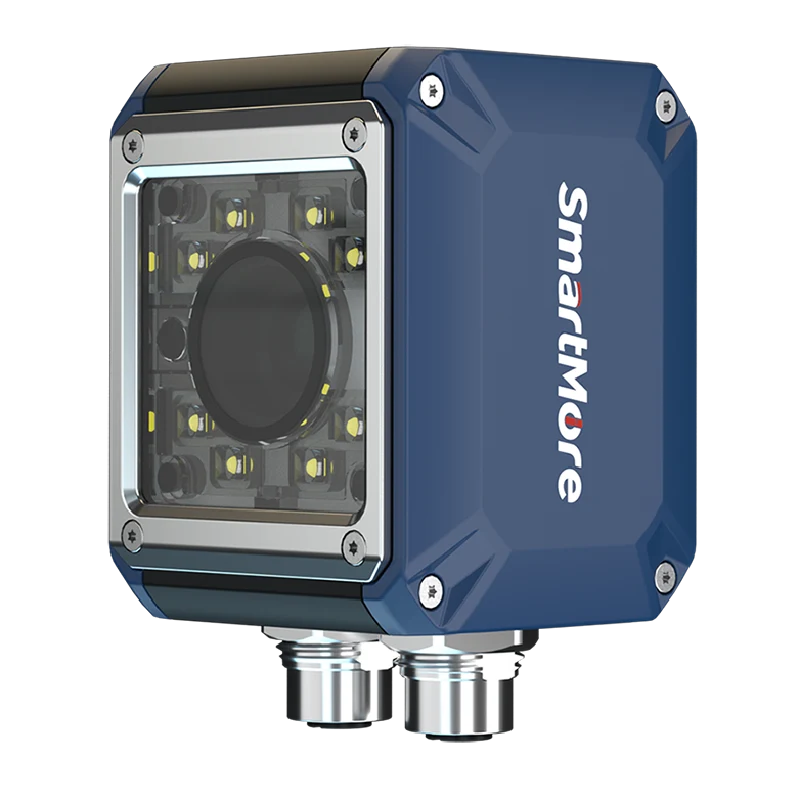
VN4000-101-021
参数来源查阅于 2026-11-08
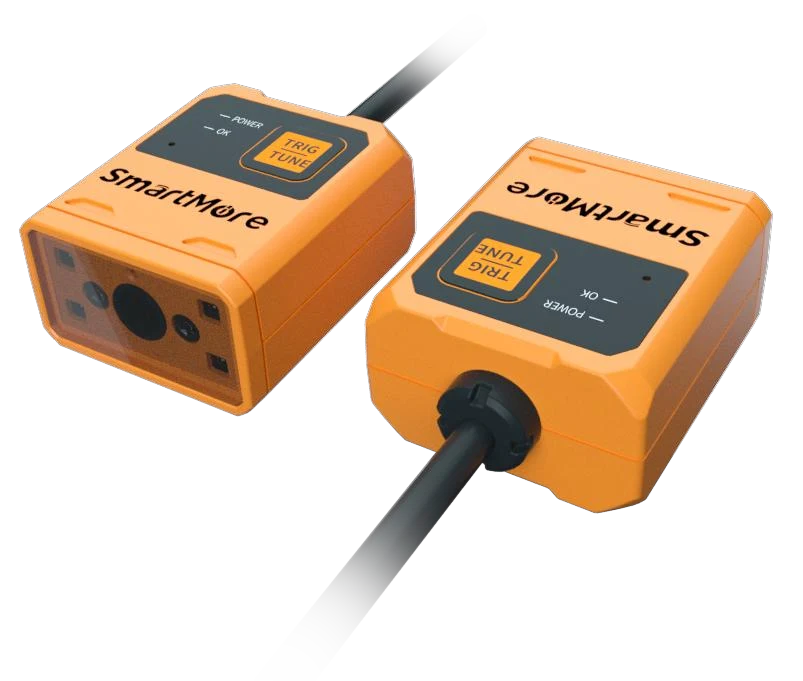
VS600-NR-W
参数来源查阅于 2026-11-08
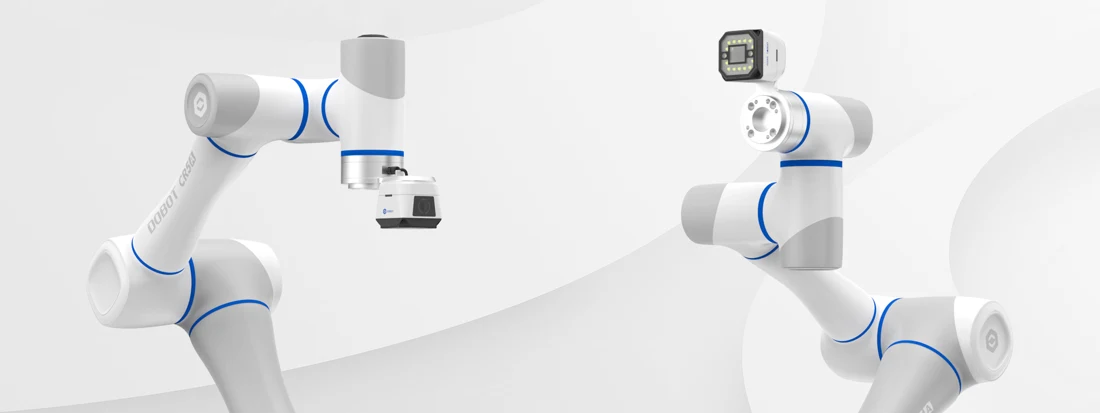
VX500 Smart Camera
参数来源查阅于 2026-11-08
样品怎么验收?
- 准备独立的合格品、缺陷品样本集,包含反光和深色样品,记录光源、距离与曝光条件。
- 按预定工作周期测试采集到判定的延迟和丢触发情况;深度相机参数并不等于缺陷检测效果。
以上条件是采购核查建议;具体设备是否能满足任务,需要在自己的工况下验证。MOQ、项目价格和交期请向厂家书面确认。