
运动控制与执行
围绕负载、速度与工作周期,核对电机、驱动器、减速器和位置反馈。
谁通常会采购?
开发机器人关节、夹爪、云台或小型自动化机构的团队,包括控制、机械和嵌入式负责人。
询价前,先写清什么?
提供负载工况、惯量、速度曲线、连续及峰值转矩、工作周期、母线电压、安装空间、回差要求,以及制动与安全要求。
电机 / 一体化执行器
选型时比较什么?
区分无框电机与完整执行器。比较指定散热条件下的连续转矩、绕组电压、转速、转子惯量,以及是否包含编码器和驱动。
报价里容易漏问什么?
问清绕组版本、反馈传感器、刹车、轴承配置、驱动板、固件权限和热测试条件。
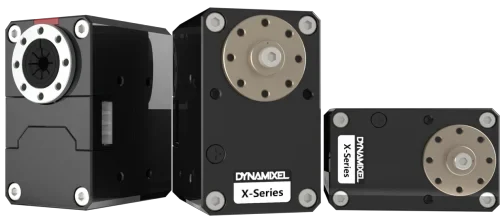
XM430-W350-R
参数来源查阅于 2026-11-07
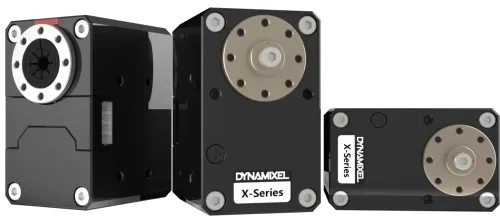
XM430-W350-T
参数来源查阅于 2026-11-07
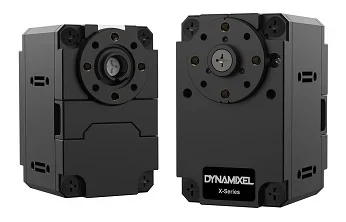
XL430-W250-T
参数来源查阅于 2026-11-07
KMF-095BL · 48 V DC
参数来源查阅于 2026-11-07
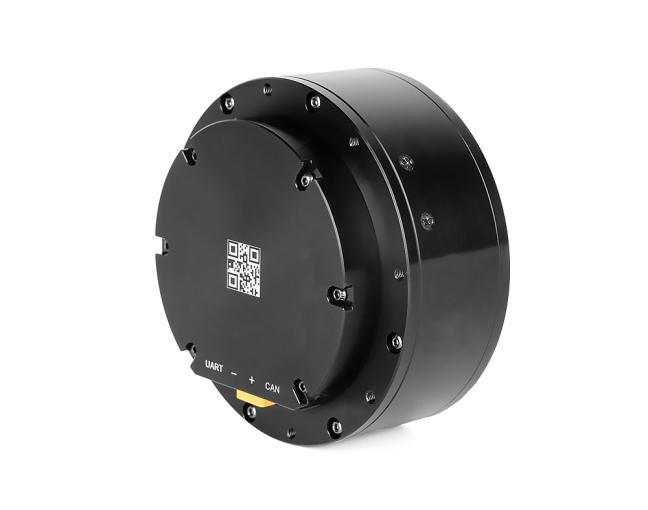
AK70-10 KV100
参数来源查阅于 2026-11-06
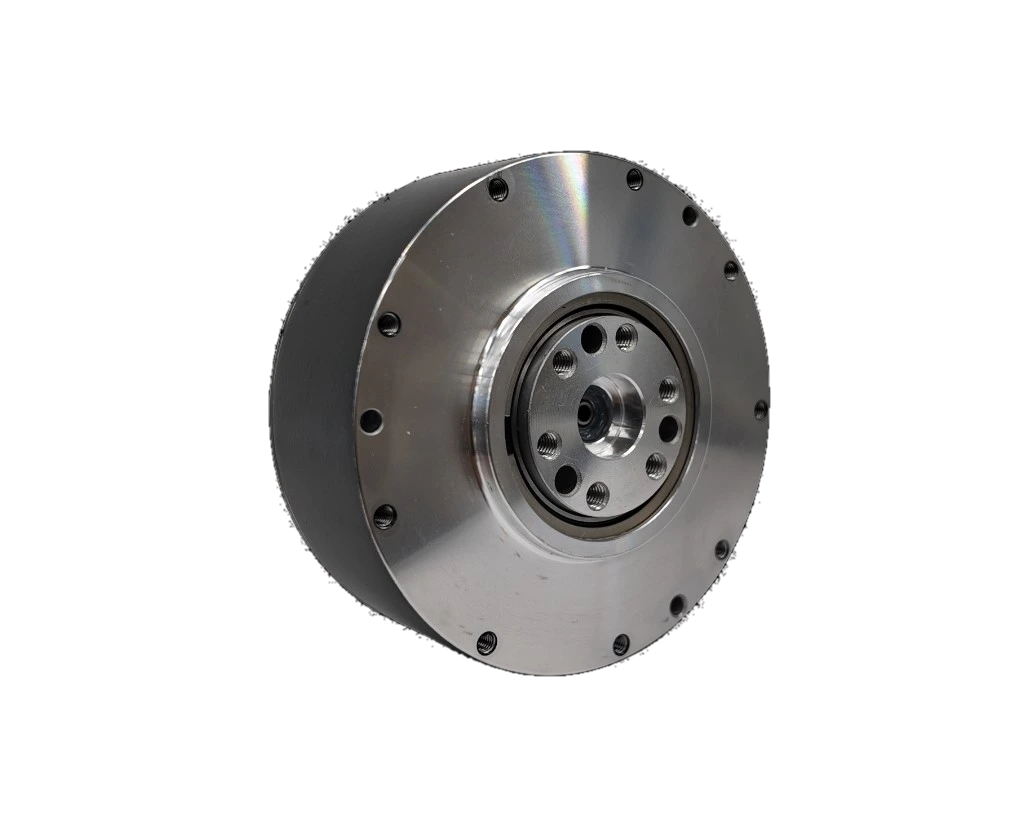
RobStride 02
参数来源查阅于 2026-11-07
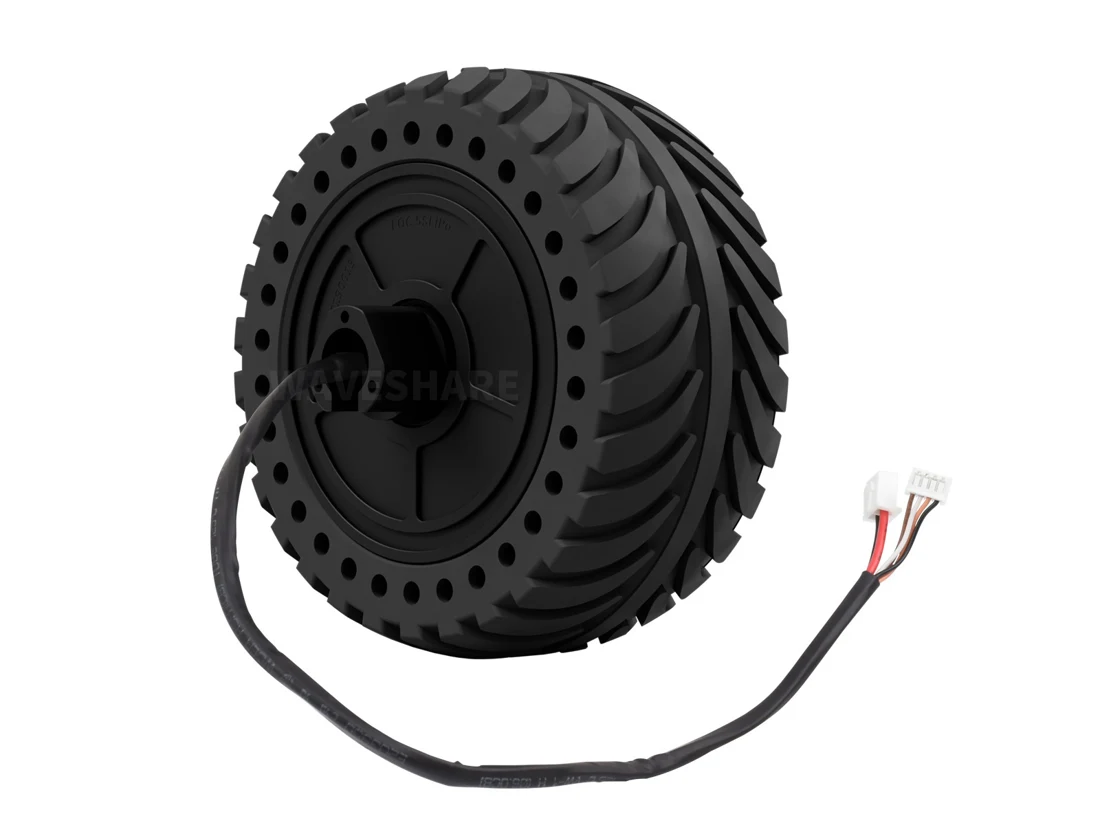
DDSM115 · SKU 23489
参数来源查阅于 2026-11-07
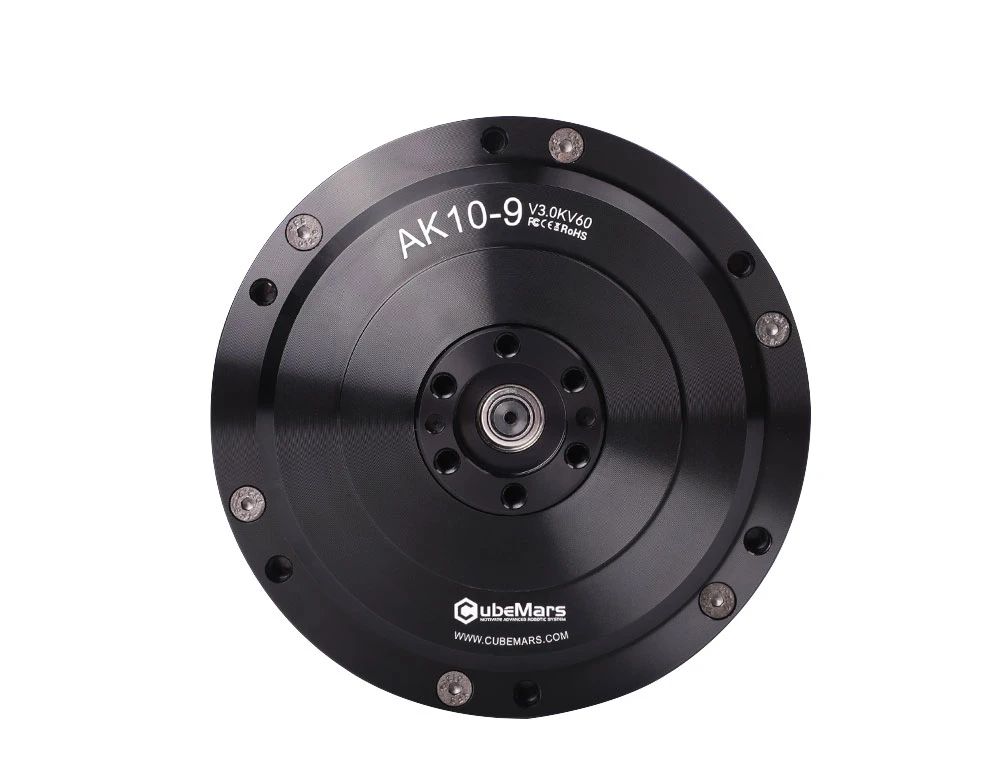
AK10-9 V3.0 KV60
参数来源查阅于 2026-11-08
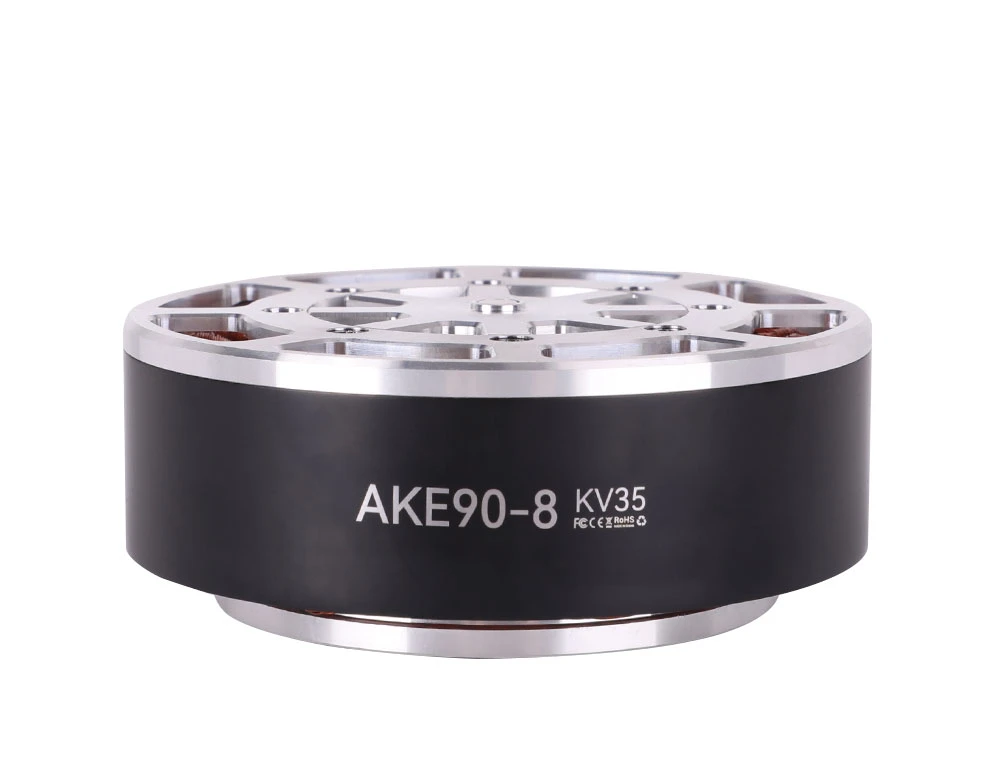
AKE90-8 KV35
参数来源查阅于 2026-11-08
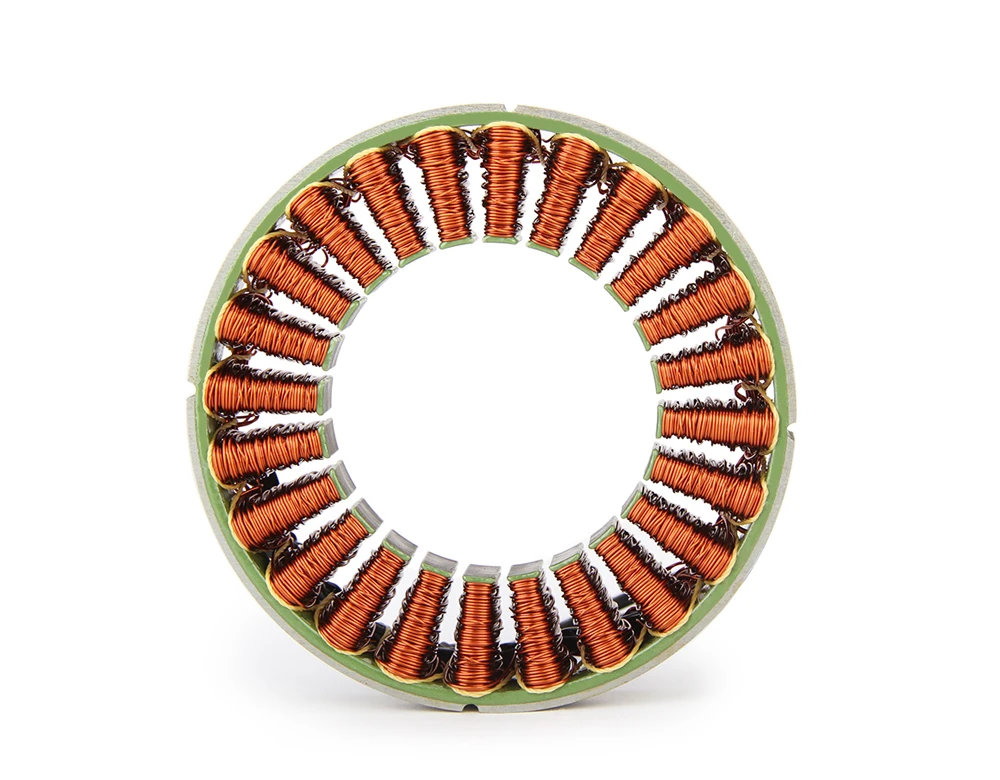
RI100 KV105 · Hall option to confirm
参数来源查阅于 2026-11-08
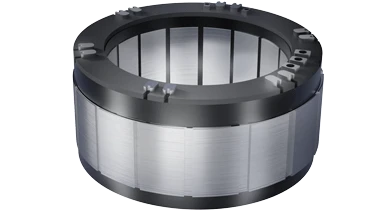
FM2-04308KTN376
参数来源查阅于 2026-11-08
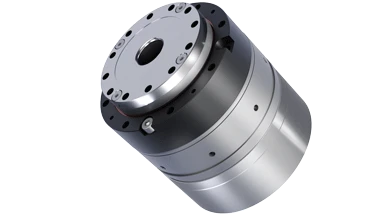
HJ2-52H101D24-NK-EC
参数来源查阅于 2026-11-08
驱动器 / 电机控制板
选型时比较什么?
Motor Driver HAT是6–12 V有刷直流原型驱动板;DDSM Driver HAT (A)则是兼容DDSM内置驱动电机的主机通信桥接。两者都不是此处48 V无框电机的通用驱动器,必须匹配电机类型、电压、电流、反馈和总线。ODrive S1则是单轴无刷FOC驱动器,另需核对散热、反馈与再生能量处理。
报价里容易漏问什么?
确认实际散热条件下的持续输出电流、电机连接件、保护功能、示例程序,以及主控板是否另购。
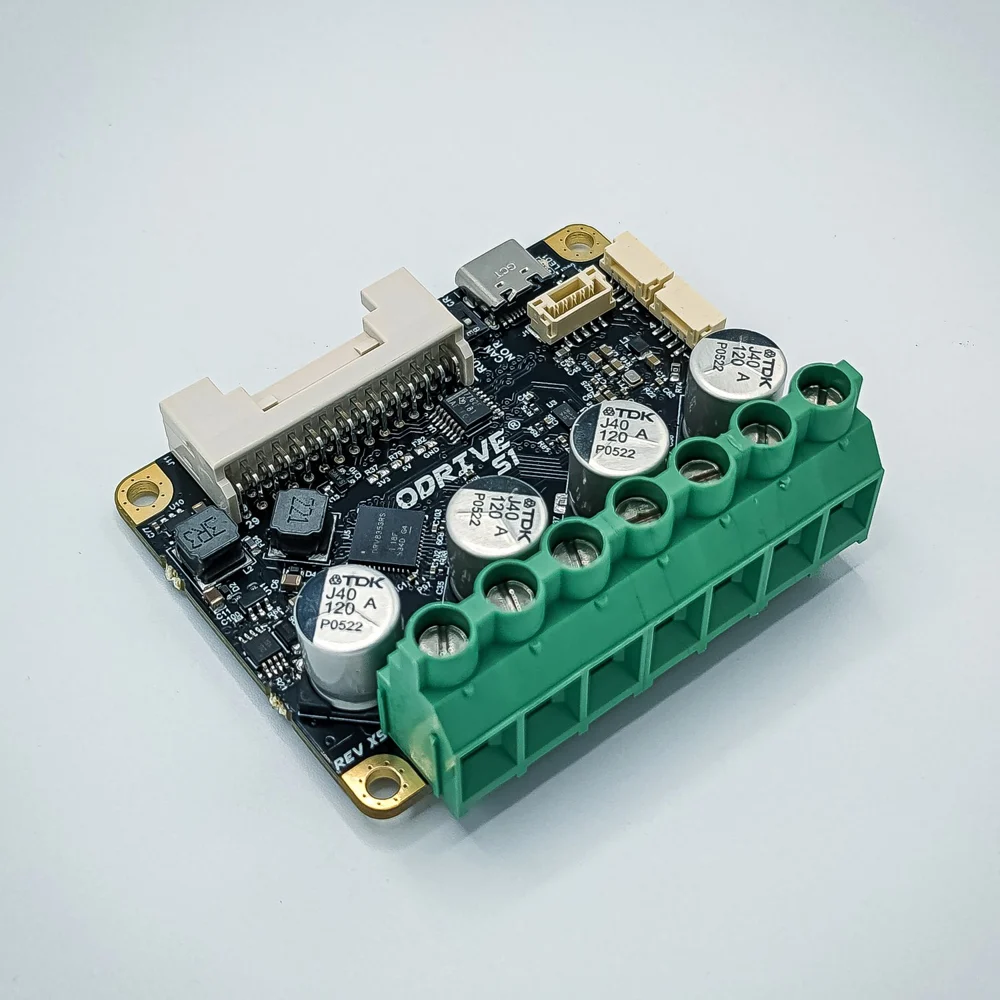
S1
参数来源查阅于 2026-11-07
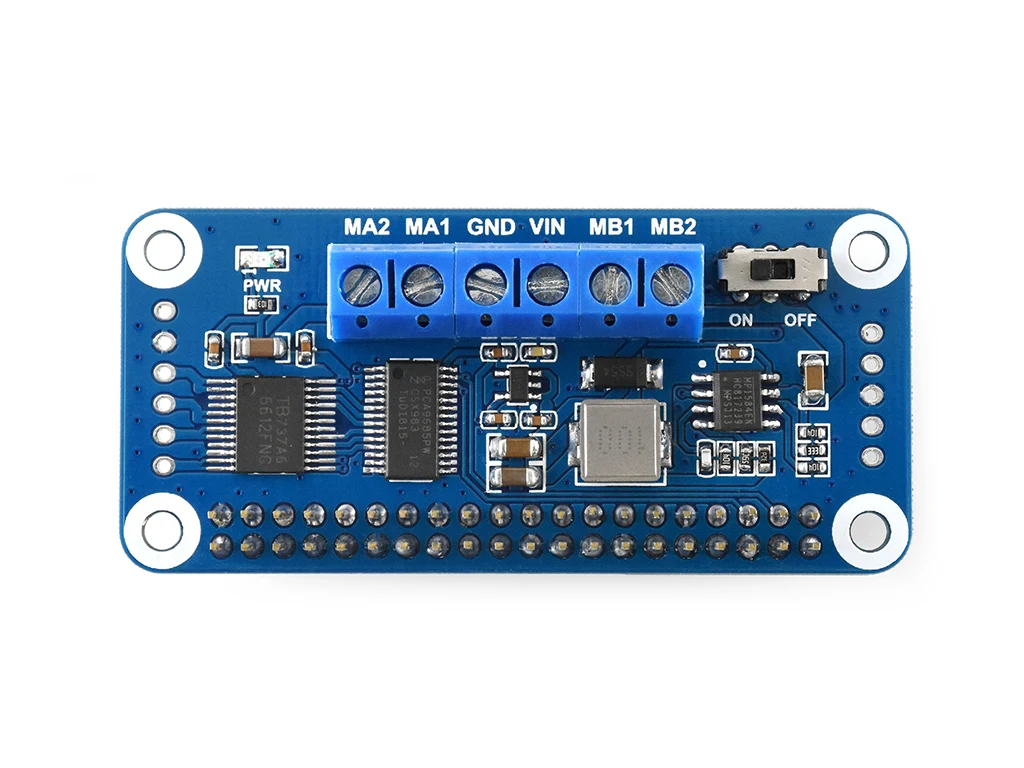
Motor Driver HAT · SKU 15364
参数来源查阅于 2026-11-07
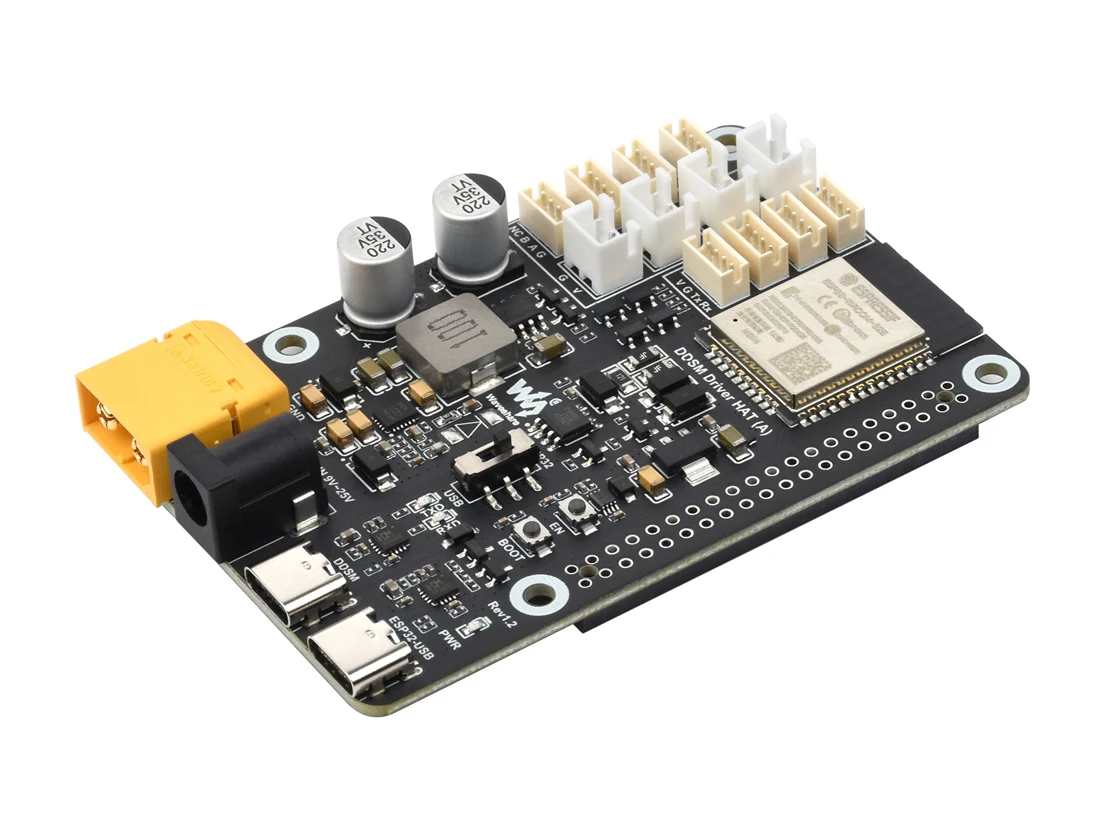
DDSM Driver HAT (A) · SKU 27806
参数来源查阅于 2026-11-07
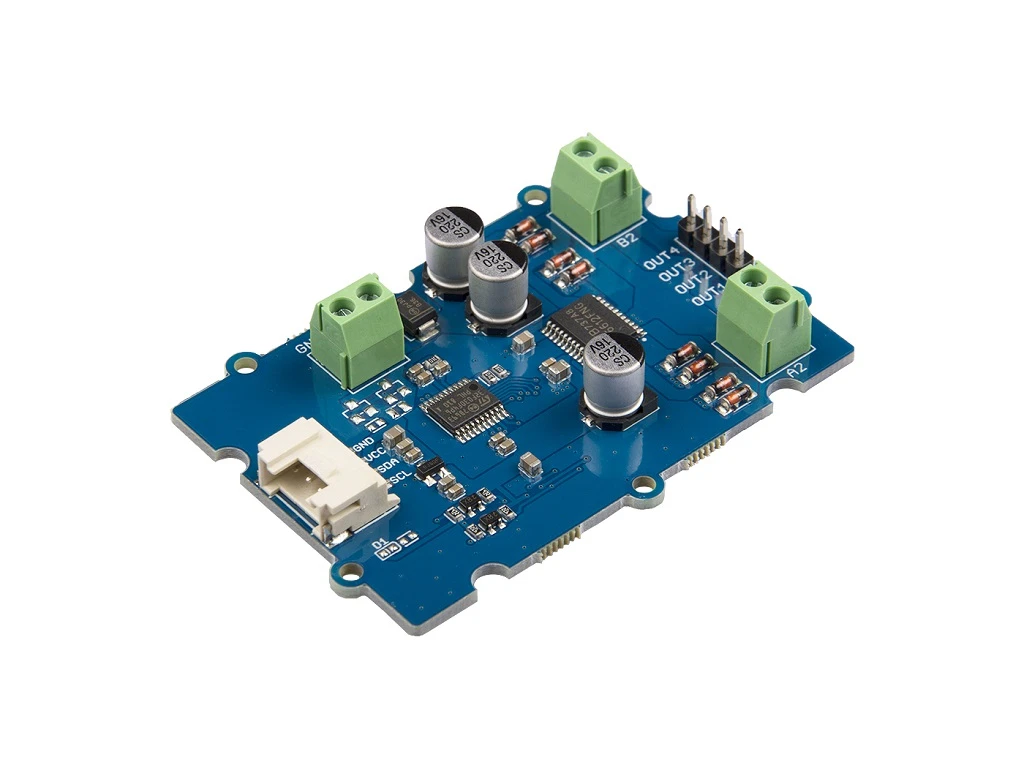
Grove I2C Motor Driver · TB6612FNG · 108020103
参数来源查阅于 2026-11-07
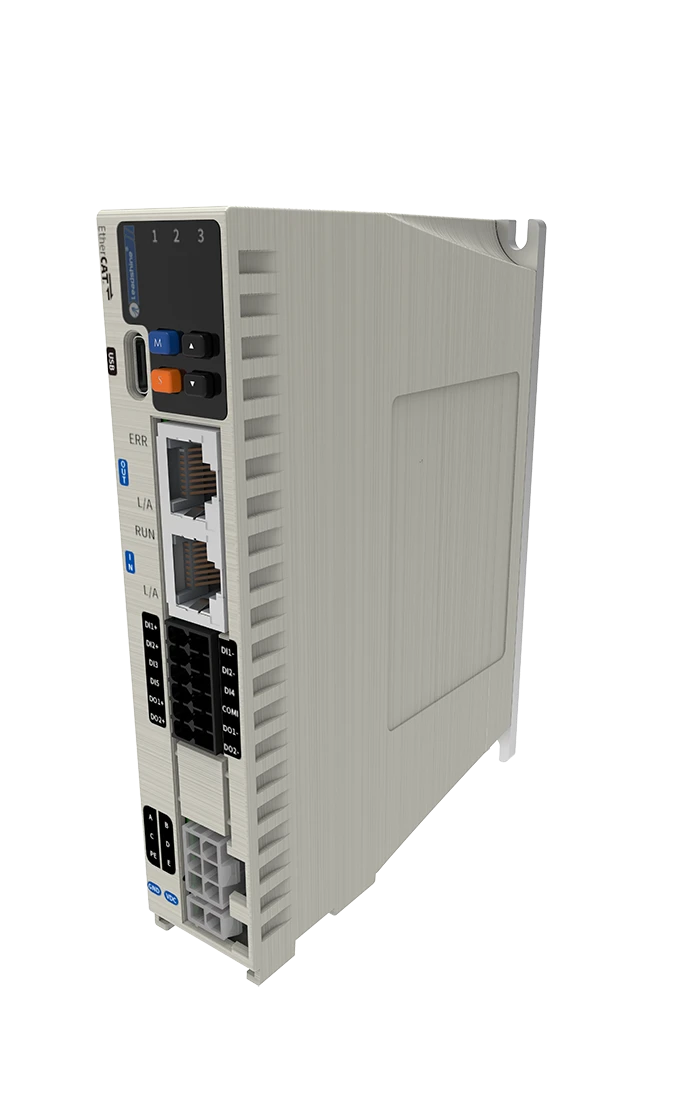
DM5-EC522
参数来源查阅于 2026-11-08
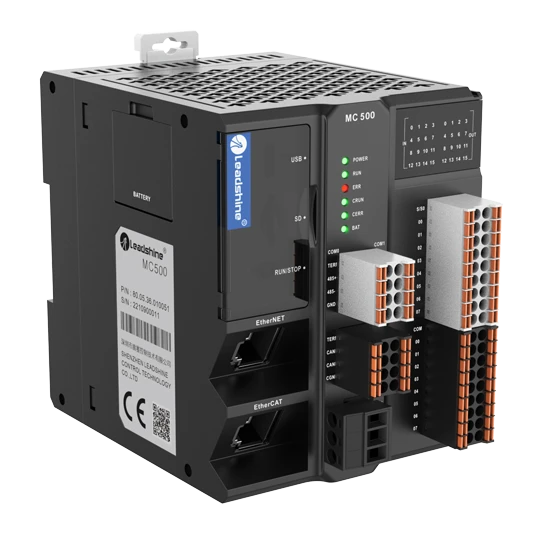
MC508CS
参数来源查阅于 2026-11-08
减速器
选型时比较什么?
分别比较减速比、额定转矩、启停及瞬时峰值限制、回差、空程、输入支撑、润滑和寿命测试条件。
报价里容易漏问什么?
列清完整订货编码、输入联接、轴承、输出法兰、密封、润滑及检验报告。机座号与减速比记录不是完整订货编码。
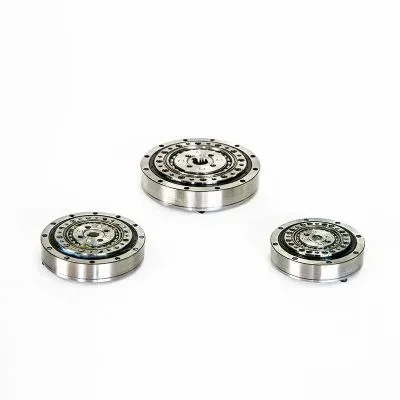
LHD · frame 20 / ratio 100
参数来源查阅于 2026-11-07
LCS-mini · frame 5 / ratio 100
参数来源查阅于 2026-11-07
编码器 / 角度传感器芯片与模块
选型时比较什么?
MT6701 是角度传感器芯片,不是完整密封轴编码器。比较绝对角分辨率、接口模式、磁铁形状、安装容差、延迟和标定。
报价里容易漏问什么?
问清封装与订货后缀、编程、磁铁、PCB 组装、标定和样品测试夹具。
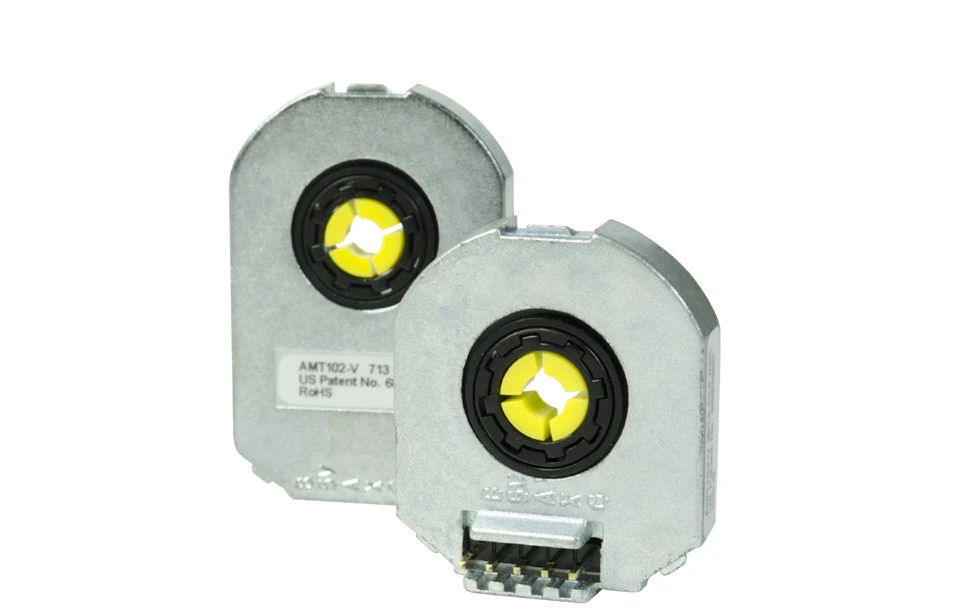
AMT102-V
参数来源查阅于 2026-11-07
MT6701 · Rev.1.8 reference
参数来源查阅于 2026-11-07
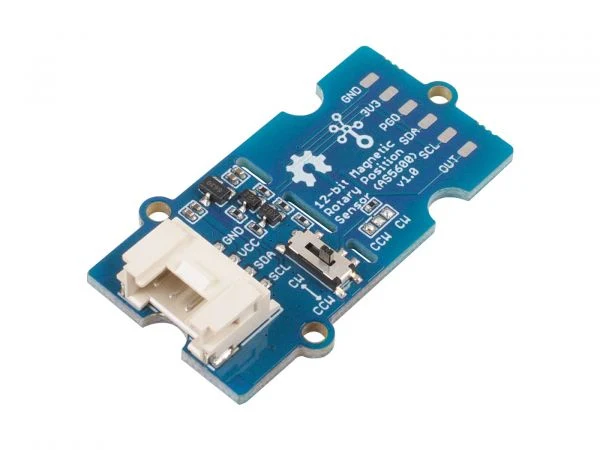
Grove AS5600 · SKU 101020692
参数来源查阅于 2026-11-07
直线执行器
选型时比较什么?
区分短行程音圈平台、导向电缸和人形直线关节。按一个实际配置比较推力、速度、导程与行程,并明确工作周期及散热条件。
报价里容易漏问什么?
确认完整订货后缀、驱动器、编码器、力传感器标定、刹车、安装件、线缆与持续热额定值。
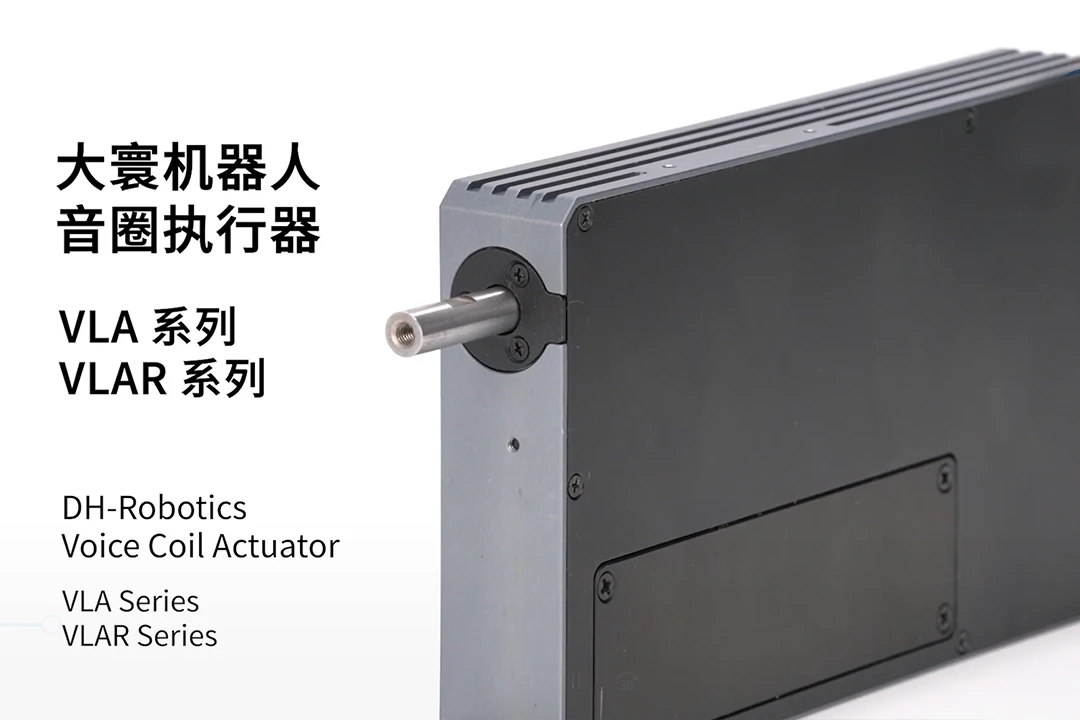
VLA-16-15 · magnetic encoder
参数来源查阅于 2026-11-08
VLA-25-25 · magnetic encoder
参数来源查阅于 2026-11-08
MCEA-3G · 30 mm stroke / 1 mm lead
参数来源查阅于 2026-11-08
MCEA-4G · 75 mm stroke / 5 mm lead
参数来源查阅于 2026-11-08
HJL08
参数来源查阅于 2026-11-08
HJL12
参数来源查阅于 2026-11-08
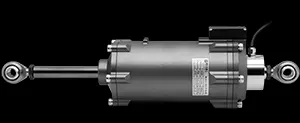
HJL15
参数来源查阅于 2026-11-08
关节力矩感知
选型时比较什么?
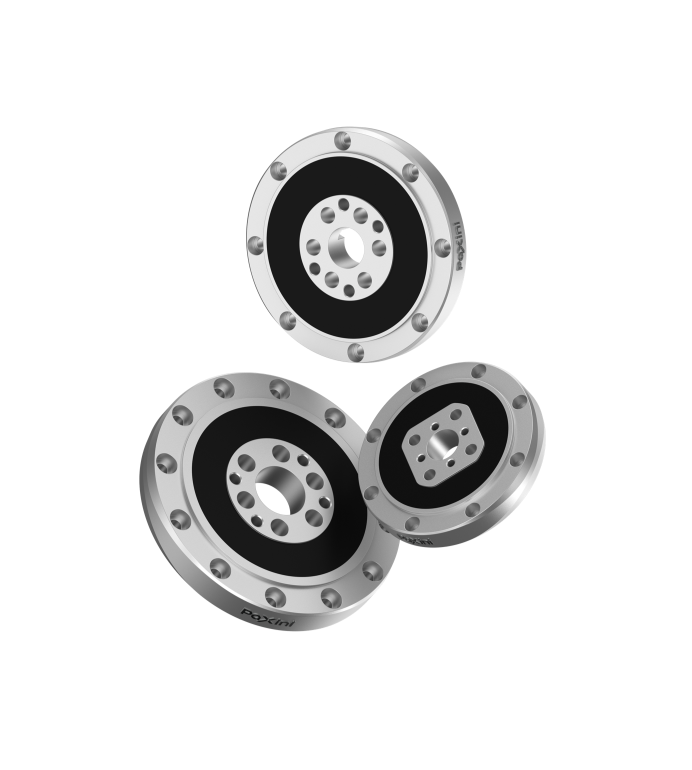
先选定量程、法兰和传感器配置,比较标定、轴间耦合、带宽与过载条件;传感器接口不等于机器人闭环控制能力。
报价里容易漏问什么?
询问完整订货码、标定量程、校准文件、信号调理、线缆、协议及开发文档。
样品怎么验收?
- 由负责人确定限流和负载曲线,验证完整的电机、驱动与反馈链路。
- 记录温升、持续运行转矩、回差和停止行为。页面中的型号是独立参考,不是已验证可混搭的 BOM。
以上条件是采购核查建议;具体设备是否能满足任务,需要在自己的工况下验证。MOQ、项目价格和交期请向厂家书面确认。