开放档案 · 首发基准 · 开放征集

开放基准 #001 灵巧操作

场地与日期确认后正式发布。

机械臂夹爪抓取测试物体
01 / 为什么从灵巧操作开始

一个跨越硬件、感知、控制、模型和任务设计的公开起点。

灵巧操作容易形成令人印象深刻的演示,却也会在对象变化、工具变化和重复运行中迅速暴露边界。

它适合作为湾造公开方法的第一项验证:任务可以清楚描述,条件可以公开,失败和恢复也可以被记录。

02 / 初始任务方向
任务 A

抓取与放置

测试不同形状、材质和放置位置下的抓取、移动与稳定放置。

任务 B

工具操作

测试抓取、调整姿态并使用简单工具完成明确动作。

任务 C

可变物体分拣

测试面对未完全固定的物体组合时进行识别、抓取和分类。

以上是初始方向。最终任务规范将在参与者和场景方共同确认后发布。
机器人在工作台执行精密操作
03 / 证据维度

分开呈现证据,不制造不透明总分。

  • 任务完成情况
  • 重复性
  • 人工干预
  • 设置时间
  • 失败模式
  • 恢复行为
  • 已声明限制
04 / 公开记录

一项可以检查、复核并理解边界的记录。

按尝试次数比较两套系统

  1. 01任务简报
  2. 02测试协议
  3. 03测试环境
  4. 04完整尝试记录
  5. 05代表性成功与失败视频
  6. 06观察结果
  7. 07适用边界
  8. 08利益关系披露
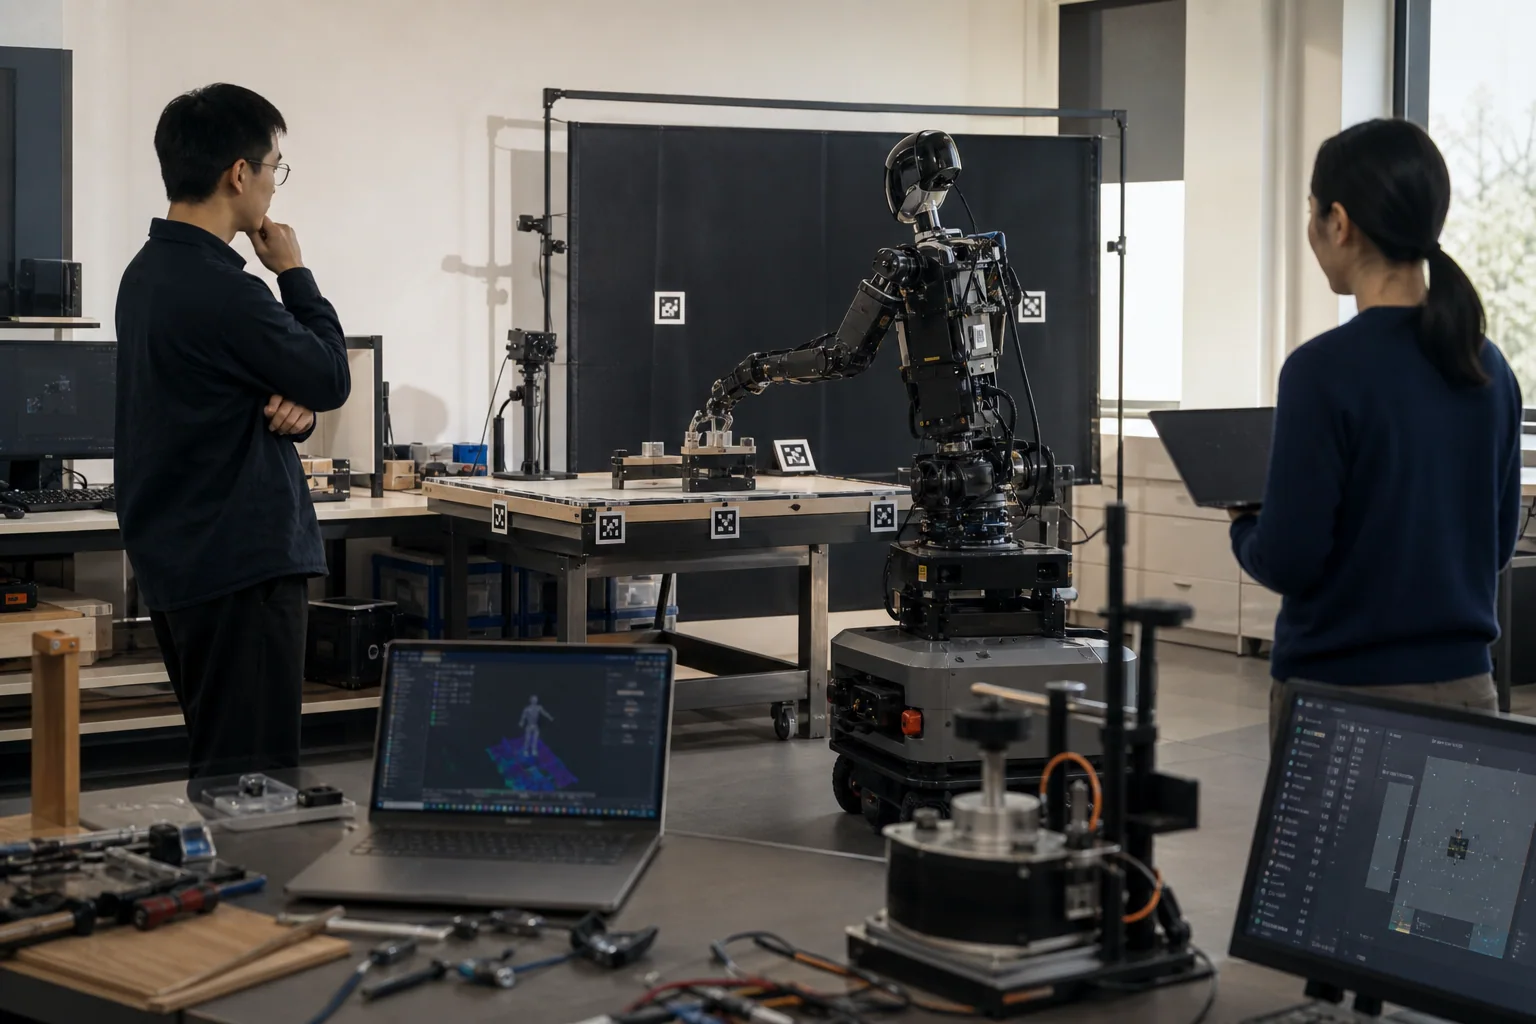
研究人员观察机器人基准测试
05 / 首期边界

首期计划容纳最多五套灵巧操作系统。

只有完成确认并获得公开授权后,参与信息才会正式显示。页面不会展示未确认的机器人品牌、名单、场地或日期。

06 / 持续扩展的系列

#001 只是系列第一项。

未来方向可以覆盖移动、感知、交互和现场作业;在任务范围与方法确认之前,不提前编造编号、名称、参与者或日期。